令和7年度第三種電気主任技術者下期試験 機械科目 問70 解説 問7 問7
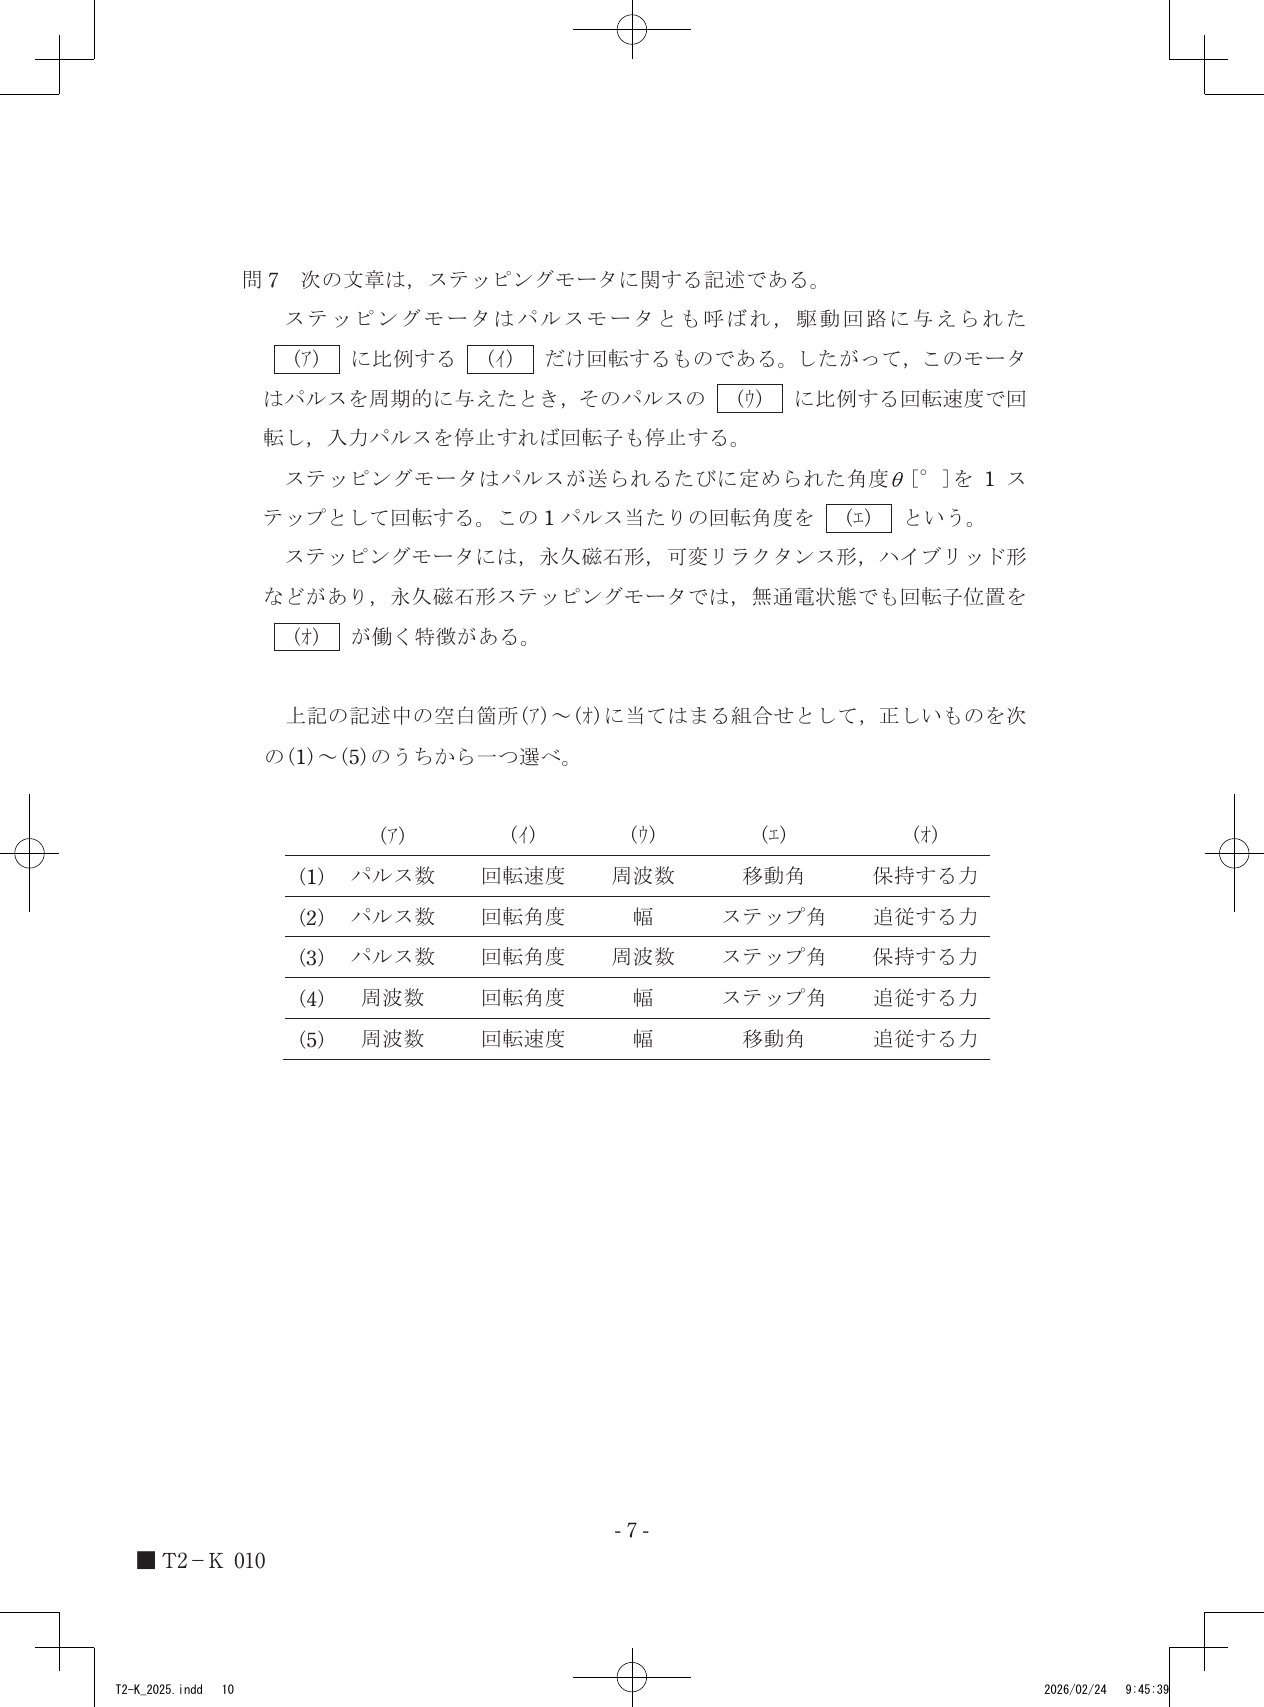
問7 次の文章は,ステッピングモータに関する記述である。ステッピングモータはパルスモータとも呼ばれ,駆動回路に与えられた(ア)に比例する(イ)だけ回転するものである。したがって,このモータはパルスを周期的に与えたとき,そのパルスの(ウ)に比例する回転速度で回転し,入力パルスを停止すれば回転子も停止する。ステッピングモータはパルスが送られるたびに定められた角度θ[°]を1ステップとして回転する。この1パルス当たりの回転角度を(エ)という。ステッピングモータには,永久磁石形,可変リラクタンス形,ハイブリッド形などがあり,永久磁石形ステッピングモータでは,無通電状態でも回転子位置を(オ)が働く特徴がある。上記の記述中の空白箇所(ア)~(オ)に当てはまる組合せとして,正しいものを次の(1)~(5)のうちから一つ選べ。
- (1) パルス数 回転速度 周波数 移動角 保持する力
- (2) パルス数 回転角度 幅 ステップ角 追従する力
- (3) パルス数 回転角度 周波数 ステップ角 保持する力 ✓ 正答
- (4) 周波数 回転角度 幅 ステップ角 追従する力
- (5) 周波数 回転速度 幅 移動角 追従する力
解説
ステッピングモータは、入力されるパルスの総数によって回転位置が定まり、パルスの供給間隔(周波数)によって回転速度が決まるという特性を持つため、空欄(ア)に「パルス数」、(イ)に「回転角度」、(ウ)に「周波数」が当てはまります。
ステッピングモータの基本特性
ステッピングモータは、電気的なパルス信号を機械的な回転運動に変換するモータです。このモータの最大の特徴は、パルス信号というデジタル的な指令によって、回転角や回転速度を正確に制御できる点にあります。
パルス信号が供給されるたびに、モータの回転子は一定の角度ずつ回転します。この「1パルス当たりの回転角度」のことをステップ角と呼びます。モータ全体の回転角度は、供給したパルスの総数にステップ角を掛け合わせた値となるため、パルス数に比例した正確な位置決めが可能です。
また、パルス信号を送り出す速度、すなわち単位時間あたりのパルス数であるパルス周波数を変化させることで、回転速度を直接制御できます。周波数が高いほど、モータは高速で回転します。
永久磁石形モータの保持力
永久磁石形ステッピングモータは、内部の回転子に永久磁石を使用しています。このため、モータへの通電を停止した状態であっても、永久磁石の磁力によって回転子を一定の位置に留めようとする力が働きます。この力をディテントトルク、あるいは保持力と呼びます。この性質により、特定の停止位置で回転子を安定して固定しておくことができます。
各項目の決定プロセス
提示された文章に対し、ステッピングモータの特性を当てはめて判定します。
- 空欄(ア)、(イ):モータがどれだけ回るかという「位置」は入力パルスの「総数」で決まり、その結果として「回転角度」が生じるため、(ア)はパルス数、(イ)は回転角度となります。
- 空欄(ウ):モータの「速度」はパルスを送る「周波数」によって決定されます。
- 空欄(エ):1パルスごとの定義された移動角度を「ステップ角」と呼びます。
- 空欄(オ):無通電時でも回転子の位置を留める力として「保持する力」が適切です。
これらの内容を組み合わせて選択肢を照合すると、すべてが合致する選択肢が得られます。
入力されるパルス信号の数や間隔を思い浮かべながら、モータの回転子が一定のステップを刻んで動く様子を重ねてみると、パルス数と回転角度、周波数と回転速度の関係が見えてきます。
参考リンク
学習の記録にははてなブックマーク!
気づいたこと・覚えたことをコメントにメモしよう
