令和7年度第三種電気主任技術者上期試験 機械科目 問182 解説 問18(b) 問18
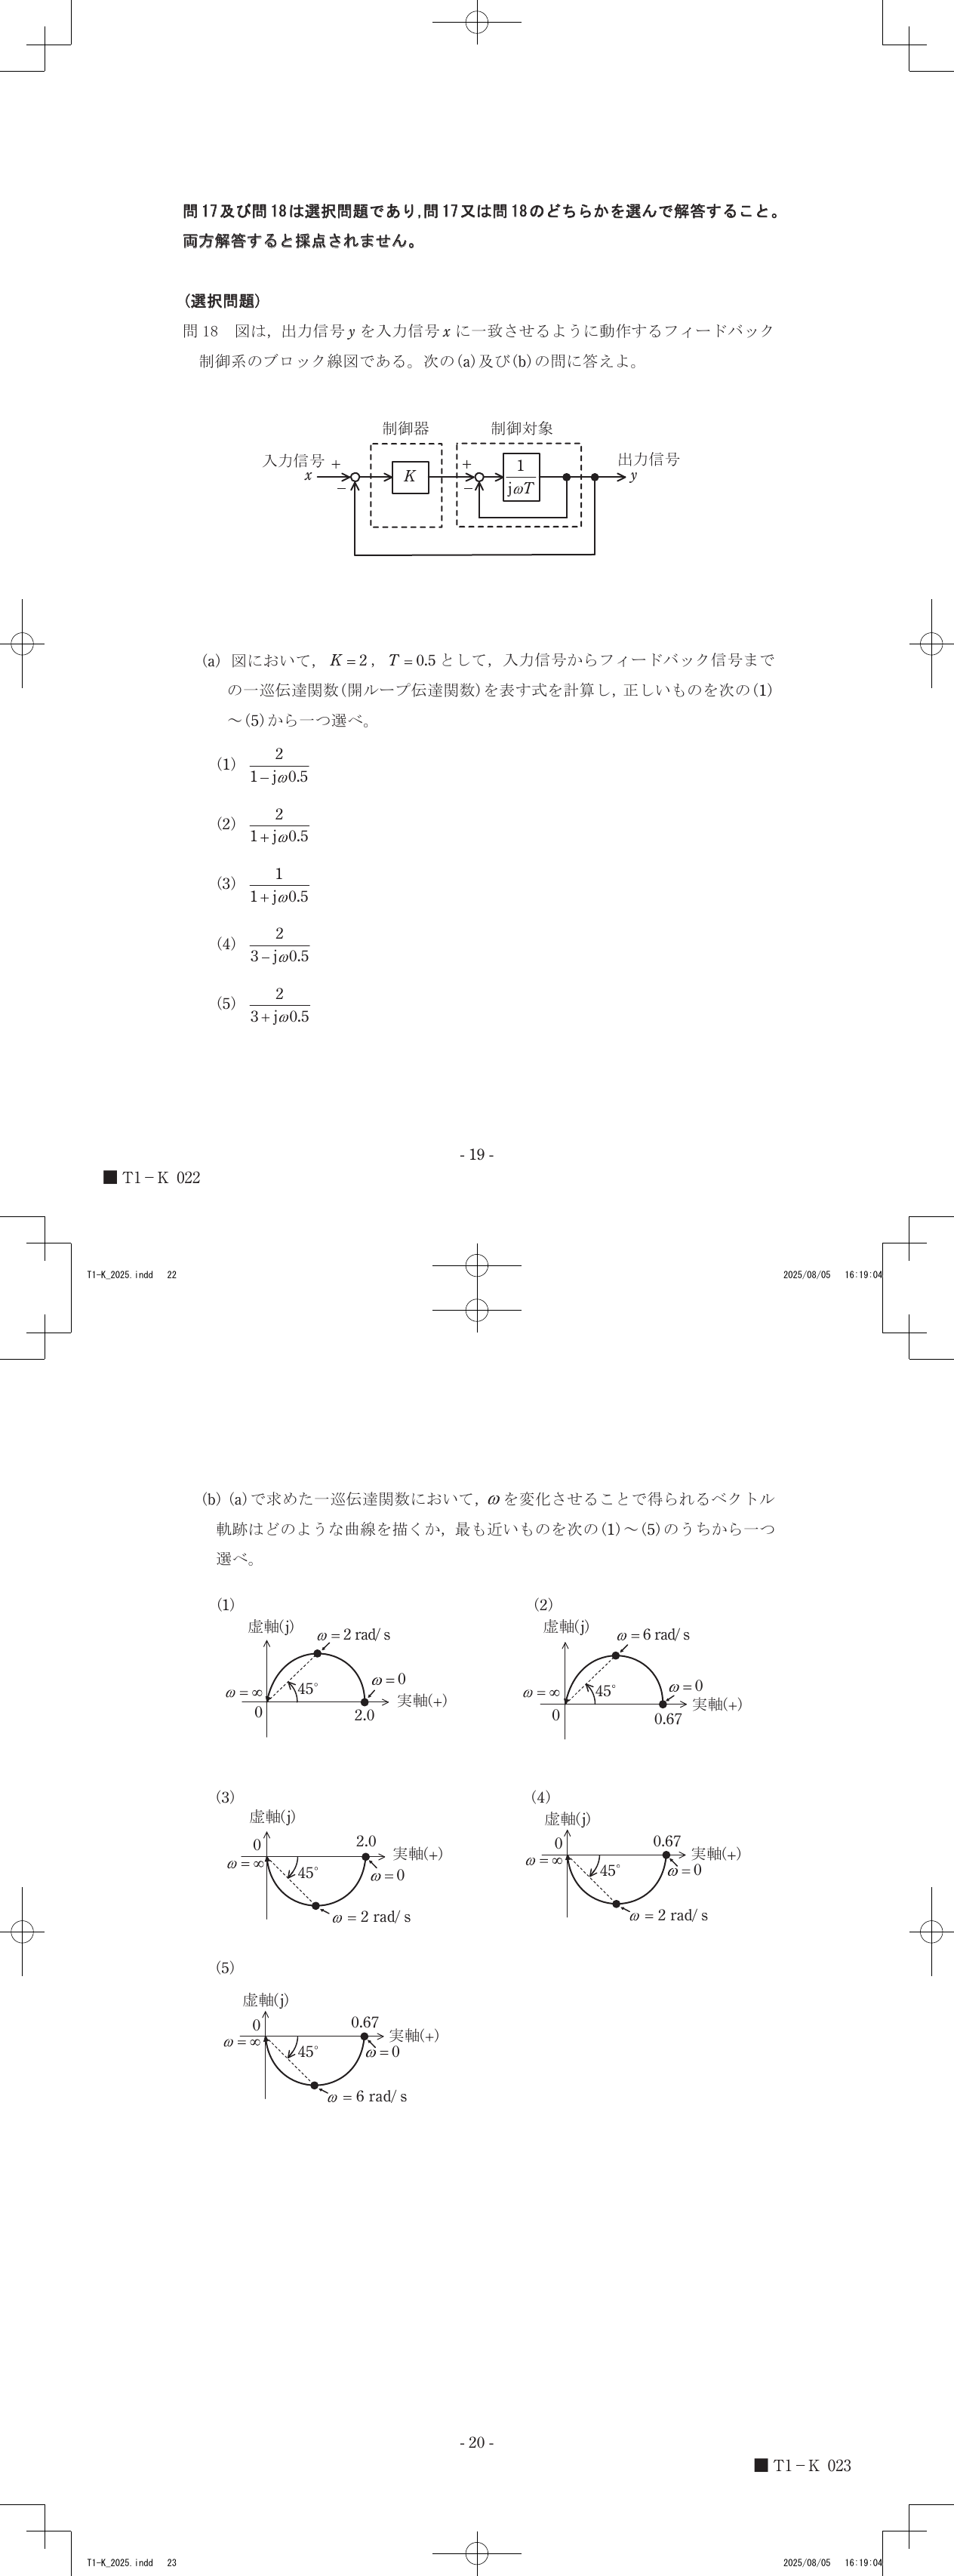
問18(b) 図は,出力信号yを入力信号xに一致させるように動作するフィードバック制御系のブロック線図である。(a)で求めた一巡伝達関数において,ωを変化させることで得られるベクトル軌跡はどのような曲線を描くか,最も近いものを次の(1)~(5)のうちから一つ選べ。
- (1)の図
- (2)の図
- (3)の図 ✓ 正答
- (4)の図
- (5)の図
解説
一巡伝達関数 のベクトル軌跡は、 を大きくするにつれて虚軸の負の方向へ向かう曲線となるため、選択肢(3)の図が正答となります。
周波数応答とベクトル軌跡
制御系の安定性や特性を調べる際、入力信号の周波数 を変化させたときの伝達関数の出力を複素平面上に描いたものをベクトル軌跡(ナイキスト線図)と呼びます。伝達関数 は一般に複素数であり、実部と虚部を持つため、それぞれの値を複素平面の横軸(実軸)と縦軸(虚軸)にプロットすることで、系の動的な振る舞いを視覚的に把握できます。
一巡伝達関数の解析
与えられた一巡伝達関数 に対して、以下の手順でベクトル軌跡の形状を決定します。
分母の有理化と整理 分母に虚数単位 があるため、分子と分母に を掛けて整理します。 この式から、実部は常に であり、虚部は となることが分かります。
周波数変化による軌跡の決定 周波数 の変化に応じて、複素平面上の点がどのように動くかを確認します。
- のとき:虚部 は負の無限大へ向かいます。
- が増加するにつれて:虚部 は負の領域から原点()へ向かって増加します。
- のとき:虚部 は に収束し、原点に近づきます。
図との照合 実部が常に であることは、ベクトル軌跡が複素平面上の「虚軸そのもの(負の側)」に沿って動くことを意味します。選択肢(3)の図は、 のときの実軸上の正の点から曲線が始まり、周波数の増加とともに第4象限を通って原点に向かう様子を示しています。今回の は純虚数成分のみで構成されているため、原点に向かって虚軸を垂直に下りていく挙動が示されている図に注目してください。
複素平面上に描かれた虚軸の負の方向と、原点へと近づく周波数の変化を重ねてみると、制御系が持つ位相の遅れ特性が見えてきます。
参考リンク
学習の記録にははてなブックマーク!
気づいたこと・覚えたことをコメントにメモしよう
